
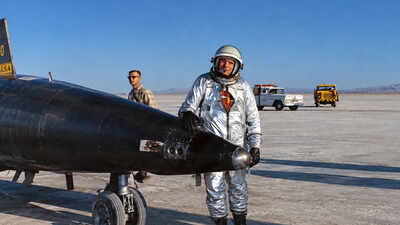
テスト パイロットとしてのニール アームストロングの最も並外れた飛行は 1962 年に行われました。その時、彼は実験用の X-15 ロケット飛行機を操縦しており、地球に近づいたときに奇妙な現象に遭遇しました。 航空機は音速の約 3 分の 1 で移動し、カリフォルニア州エドワーズ空軍基地の目標ゾーンを通過し、パサデナに向かうコースを進み続け、最終的には大気圏で跳ね返りました。新しい飛行制御システムの通常のテストのはずが、アームストロングの操縦技術を試す抜き打ちテストとなった。アン 実験用航空機 スパの端を探索するように設計されていますCENASAによると、ノースアメリカンX-15は、高速高高度飛行の性質を調査し、機体の安定性や制御、極超音速飛行中およびその後の機体の挙動などの極超音速飛行体技術を開発するためのNASA、米空軍、米海軍との共同プログラムだった。 X-15はロケットエンジンを動力源とし、高度45,000フィートを飛行する改造B-52航空機から持ち上げられて飛行した。 高度に到達すると、ロケット エンジンが点火されて航空機が極超音速まで加速され、その後停止され、航空機はグライダーとして地球に帰還します。従来の空気力学制御は、宇宙に近い高度の薄い空気ではますます機能しなくなっていたため、このプログラムは特に重要でした。それには、パイロットが薄い大気中で機体を動かすのに役立つ反応制御ジェットや小型ロケットスラスターが装備されていました。アームストロング氏は 1955 年に NASA の飛行研究プログラムに参加し、飛行機を試したパイロットの 1 人でした。 1962 年の春までに、彼はすでに数回の X-15 飛行を行っており、準軌道高速実験飛行の厳しさには慣れていました。大気の跳ね返りにより、アームストロングは意図した方向を超えてしまうディンディングゾーン4月20日の飛行試験は、パイロットが空力制御と反応制御スラスターをより適切に制御し、さまざまな大気条件下での航空機の制御を容易にするために、3番機のX-15(X-15-3)に搭載されたMH-96適応飛行制御システムの性能を判定することを目的とした。 アームストロングはB-52母船から解放され、X-15ロケットエンジンを始動させた。航空機は約207,000フィート(63,000メートル)まで上昇し、ロケットエンジンが燃え尽きた。しかし、それは彼の計画通りにはならなかった。撤退中、アームストロングは航空機を正の迎角に傾けたため、計画された飛行プロファイルに従うのではなく、大気圏上層部に飛び戻ってしまいました。予期せぬ回転により軌道が変化し、X-15 が再び降下する際にアームストロングは着陸エリアから大幅に遠ざかってしまいました。 車両は高度10万フィートを約マッハ3の速度で走行していた。 エドワーズに向かう代わりに、パサデナ地域に到達するまで南下を続けました。NASAはこの出来事を記録し、ローズボウルはアームストロング船が最終的に水平飛行し、基地に向かって宇宙船に再突入することができた場所を示していたと述べた。この出来事は、飛行機が薄い空気からより濃い空気へ移動する際に高速で飛行機を制御するという課題を示しました。 1965 年のオートマティカの研究では、さまざまな速度や高度での航空機の挙動の重大な変化によってもたらされる課題として使用された X-15 制御システムの例を使用して、再突入機の適応飛行制御設計について議論しています。
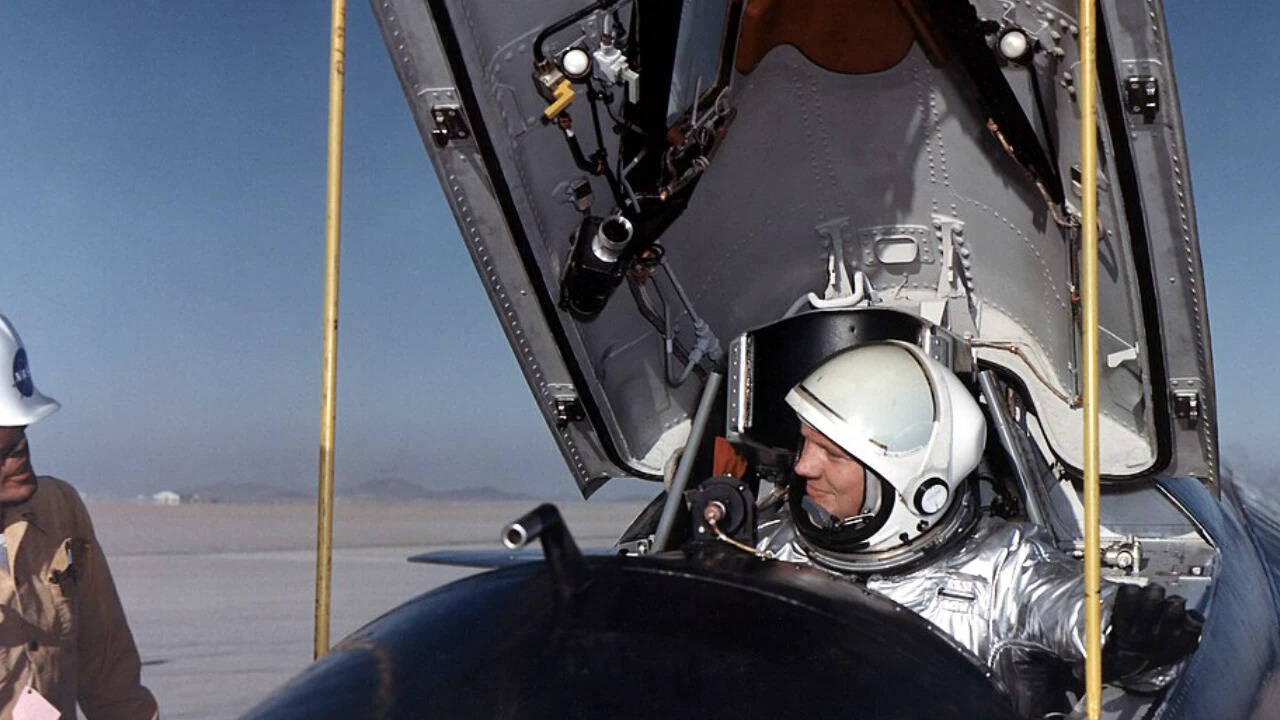
X-15のコックピット内のニール・アームストロング。画像クレジット: ウィキメディア・コモンズ。
困難な帰還と記録破りの飛行NASAが指摘したように、飛行は最終的にエドワーズ空軍基地の隣にある実際の着陸地点であるロジャーズ・ドライ・レイクに向かって移動した。アームストロングは指定された地点ではなく、ロジャーズ・ドライ・レイクの南部に着陸させた。 12分28.7秒の飛行はこれまでで最長であり、実験用航空機が自動飛行制御システムや飛行計画の計算では予測できない状況に遭遇した際に、パイロットの判断がいかに重要であるかを示した。 Aerospace 誌に掲載された 2025 年の研究では、この飛行を分析し、より最新の計算を使用した技術的な説明が提案されました。研究者らは飛行を再現し、空力的な不安定性と航空機の有限な応答時間が予期せぬ経路にどのように寄与したのかを調査した。





Leave a Reply