
科学者たちは、クマの存在が人間に問題を引き起こす可能性のある場所からクマを遠ざけるように設計されたインテリジェントなカメラシステムを開発しました。この技術は人工知能を利用してクマの接近を認識し、動物が検知範囲に入ると自動的に抑止力を解除します。 このシステムは 30 日間実地テストされ、研究者らは 3 件の抑止に成功したと報告しました。この研究では、人間が直接介入することなく、自動検出と迅速な対応が望ましくないクマとの遭遇を減らす実用的な方法をどのように提供できるかを検証しています。
どうやって AI搭載カメラ システムがクマを検知して阻止する
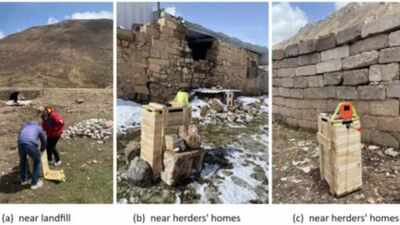
このシステムは、チベット高原での人間とクマの衝突を軽減するために開発されました。そこでの人間とクマの衝突は、地元の生活とチベットヒグマの生存を脅かす可能性があります。 彼らは、従来の電気やインターネット接続にアクセスできない遠隔地でも動作するように設計しました。2026年4月8日にジャーナルUrsusに掲載された研究によると、この技術はコンピュータービジョンとモノのインターネットハードウェアを組み合わせたものだという。その主なコンポーネントは、低電力 AI ボード、カメラを使用した検出システム、および太陽光発電のクマよけスプレー装置です。このアイデアは、クマが近づくとそれを認識し、抑止装置を自動的に作動させるというものです。これにより、人が動物に気づいたり、機器を操作したりするのを待たずに、システムが応答できるようになります。
このテクノロジーは遠隔地に適しています
設計において主に考慮されたのは、遠隔地でも動作する能力でした。遠隔地のコミュニティでは、信頼できる電力やネットワーク アクセスが不足している場合があります。従来の監視および抑止装置は、継続的に動作させることが難しい場合があります。研究者らは、インターネット接続に依存しない低電力システムを開発しました。 太陽光発電は抑止力の作動に必要なエネルギーを供給し、人工知能ハードウェアは視覚情報をローカルで処理します。機器が独立して動作できるようにすることで、人間による定期的な監視が難しい場所にこの技術を設置できる可能性があります。
システムはクマの接近をどの程度正確に認識できるでしょうか
この技術が安全に機能するためには、クマを他の動物、人、日用品から区別する必要がありました。 研究者らは、1,243 匹の野生動物やその他の視覚サンプルを含む画像コレクションを開発することでこの問題に対処しました。コレクションには 795 枚のクマの画像が含まれており、そのうち 100 枚はシステムが暗い場所でクマを認識できるように赤外線カメラを使用して撮影されました。そこにはマスティフ、ヤク、人間、乗り物の画像も含まれており、研究者らはよく目にする光景の中からクマを識別する技術を訓練することができた。チームは画像の 80% を検出モデルのトレーニングに使用し、残りの 20% を検証用に確保しました。このシステムは、低電力 AI ボード上に展開された YOLOv5-MobileNet モデルを中心に構築されました。研究によると、モデルは検証中に平均精度 91.4%、再現率 93.6% を達成しました。これらの結果は、テスト画像に存在するほとんどのクマを検出しながら、高い精度でクマを識別できることを示しています。
制御された活性化テスト中に何が起こったのか
機器を現場に持ち込む前に、研究者らは 100 回の制御された起動テストを実施しました。これらには、システムが意図したターゲットを認識し、適切に反応できるかどうかを調べるために、クマ、人間、その他の動物によるシミュレートされたアプローチが含まれていました。結果は、スプレー機構がターゲット検出後 0.2 秒以内に 97.2% の精度で作動したことを示しました。特に遠隔地では、クマが近づいても人々に反応する時間があまり与えられない可能性があるため、この迅速な対応は非常に重要でした。 このテストでは、クマ以外の何かが検出範囲内にあるときにシステムが起動を回避できるかどうかも確認されました。
30日間 フィールドトライアル 3つの成功した抑止イベントを記録した
その後、研究者らはそのテクノロジーを研究室から持ち出し、現実世界でテストしました。実験は中国青海省ザドイ県で30日間実施された。その間、システムは 3 件のクマ抑止イベントの成功を記録しました。重要なことは、研究者らは試験中に誤ったアクティベーションがなかったと報告したことです。3 件の成功したイベントは、システムが有望であることを示唆していますが、試用期間が短いということは、システムが長期間にわたってさまざまな条件下でどの程度一貫して動作するかを確認するために、さらなるテストの必要性を示しています。研究者らは、人間とクマの遭遇に伴うリスクを軽減することと、チベットヒグマの保護を支援することという 2 つの目的を念頭に置いてシステムを設計しました。






Leave a Reply