
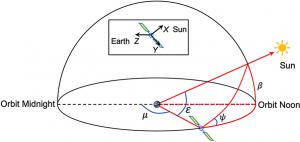
太陽、地球、衛星の位置を示す概略図。
ジョージア州、米国、2026 年 10 月 28 日 /EINPresswire.com/ — 新しい観測駆動モデルにより、姿勢制御が公称のヨーステアリング法則から逸脱する日食期の操縦中の全地球測位システム (GPS) ブロック IIF 衛星のヨーの表現が改善されました。研究者らは、7.5 年分の地球規模の追跡データからの逆運動学的精密点測位 (RKPPP) 推定を使用して、3,935 件の正午旋回イベントと 4,115 件の深夜旋回イベントにわたるヨー時系列を再構築しました。彼らは、回転方向、操縦開始タイミング、日食前のヨーの展開において繰り返される不一致を特定し、衛星固有のベータ角 (β 角) のバイアスと小角度の真夜中の旋回決定ルールを導入しました。ネットワーク軌道とクロック推定でテストしたところ、修正されたモデルは姿勢関連の位相残留サインを削減し、ヨー ターン付近でよりスムーズな衛星クロック推定を生成しました。この作業により、より一貫した正確な位置決めとタイミングがサポートされます。
衛星の正確な姿勢は、全地球航法衛星システム (GNSS) の正確な軌道決定 (POD)、クロック推定、信号バイアス モデリング、および正確な点測位 (PPP) にとって不可欠です。公称ヨーステアリングでは、ナビゲーションアンテナは地球を指し、太陽電池アレイは太陽を追跡します。ただし、軌道付近の正午と真夜中には、必要なヨー レートがハードウェアの制限を超える可能性があり、地球食の間、太陽センサーは信頼できる基準を失う可能性があります。したがって、専用の正午、深夜、および日陰制御モデルが引き継ぎます。名目上のステアリングが依然として想定されている場合、搬送波位相ワインドアップ、水平位相中心オフセット補正、および日射圧力にバイアスがかかり、衛星クロックと位相バイアスに伝播する可能性があります。これらの課題を考慮すると、実際のブロック IIF 食季節の挙動を捕捉する観測主導型ヨー モデルについてさらなる研究が必要です。
武漢大学と協力機関の研究チームは、このモデリング研究を2026年10月16日に衛星航法誌に発表した。チームは、世界に分散した169の国際GNSSサービス(IGS)追跡ステーションからの逆運動学的精密点測位(RKPPP)ヨー推定値を使用して、全地球測位システム(GPS)ブロックIIFの食期操縦を評価した。この研究では、正午と深夜のターンの不一致をターゲットにし、ネットワーク軌道とクロック推定で修正されたモデルをテストします。この解析は、位相残差と衛星クロック オフセットに伝播する姿勢の不一致に焦点を当てています。
分析の結果、4 つの矛盾が繰り返し発生していることがわかりました。正午のターンでは、3,935 件中 88 件で RKPPP とは逆のモデル化された回転が示されました。均一な -0.7° β バイアスを衛星固有のバイアスに置き換えると、不一致が 6 に削減され、すべて切り替えしきい値に近づきます。 2 番目の問題は、操縦開始時の突然の回転方向の変更でした。反転基準を日食前弧全体に拡張すると、単一の連続回転が生成されました。第三に、177 件のイベントでは 40° 以上で最大ヨー差があり、20° ~ 40° では 930 件で、ほとんどが各衛星のバイアス付近の負の β でした。経験的に区分的に修正されたβ角度は、日食に入る前にのみ使用され、モデル化された操縦の開始を遅らせ、ヨープロファイルを滑らかにしました。その後、正午の気温はすべて 40 度未満でしたが、95 度は依然として 20 度を超えていました。真夜中のターンでは、絶対 β 角度がゼロに近い場合、4,115 件のイベントのうち 33 件が不一致でした。操縦開始時の β の符号と β レートに基づくルールが解決されました。 31. テスト ケースでは、POD フィット後の位相残留 95 パーセンタイルは約 6.6 ~ 13.8 cm から 2.9 ~ 3.6 cm に低下し、平滑化されたクロック バイアス範囲が縮小し、軌道およびクロック プロダクトにおける姿勢のミスモデリングが減少したことを示しています。
著者らは、この研究により長期追跡データが一般的な仮定ではなく実用的なモデル修正に変わると述べた。彼らは、衛星固有のβしきい値が決定境界付近で最も重要であり、小さな角度の違いで操縦の回転方向が反転する可能性があると述べた。改訂されたルールは、基本的な操縦枠組みを維持しながら、正午旋回の回転方向、日食前のヨーの展開、および小角度の真夜中旋回方向の決定を改良しています。彼らは、ゲインはヨー曲線だけでなく、POD ポストフィット後の搬送波位相残差の減少やより滑らかな衛星クロック推定にも現れると付け加えました。彼らによれば、残りの閾値ケースは、衛星の状態や搭載制御戦略の進化に応じて改良の対象となるという。
ユーザーにとっては、日食の季節にはより一貫した GPS 姿勢情報が得られます。ヨー操縦では、正確な軌道と時計製品にかすかだが体系的な痕跡が残る可能性があります。よりスムーズな衛星クロックと低い位相残差は、正確なポイント位置決め、タイミング、信号バイアス推定、搬送波位相ワインドアップ補正に利益をもたらします。より広範には、この研究は、特にメーカーの姿勢制御の詳細が限られている場合に、GNSS 衛星姿勢モデルを評価および改良するための観測主導型アプローチの価値を強調しています。著者らは、実験パラメータは分析された7.5年間隔で検証されたものであり、衛星のステータスや搭載制御ロジックが変化した場合には再評価する必要があると警告している。それでも、結果は再処理の取り組みとより堅牢な高精度 GNSS 製品を裏付けています。
参考文献
土肥
10.1186/s43020-026-00226-8
元のソース URL
資金調達情報
この研究は、中国国家自然科学財団 (番号 42374033)、湖北省の主要科学技術プログラム (番号 JSCX202501188)、および湖北省自然科学財団 (番号 2024AFA023、番号 2025AFA038) によって支援されています。
ルーシー・ワン
バイオデザイン研究
法的免責事項:
EIN Presswire は、このニュース コンテンツを「現状のまま」提供し、いかなる種類の保証も行いません。この記事に含まれる情報の正確性、内容、画像、ビデオ、ライセンス、完全性、合法性、信頼性について、当社は一切の責任を負いません。この記事に関して苦情や著作権の問題がある場合は、上記の著者にご連絡ください。







Leave a Reply